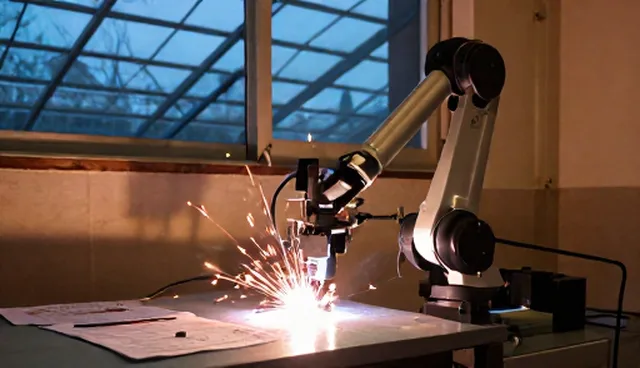
在现代工业制造中,全自动焊接机器人已被广泛应用于各类焊接作业。然而,面对复杂的焊接场景,如何根据实际需求选择合适的设备,是许多企业面临的关键问题。本文以全自动焊接机器人在复杂场景中的应用为例,探讨其性能与适用条件,为企业提供科学的选择依据。
一、复杂场景下的焊接挑战
全自动焊接机器人在复杂场景中的应用,往往面临多种挑战。例如,在狭小空间内进行焊接时,传统的人工操作难以保证精度与效率,而全自动焊接机器人则可以通过预设程序和高精度传感系统,实现自动化作业。此外,在多变的工件形状、材料种类和焊接位置中,机器人需要具备灵活的路径规划与适应能力,以确保焊接质量。
二、性能参数对复杂场景的影响
全自动焊接机器人在复杂场景中的表现,与其性能参数密切相关。首先是定位精度,机器人在狭窄空间中的动作是否精准,直接影响焊接结果。其次是负载能力,不同的工件重量和材质对机器人运行有不同要求。另外,焊接速度和轨迹控制能力也是关键因素,决定了作业效率与成品质量。因此,在选择设备时,需综合评估这些性能指标,以匹配实际场景需求。
三、适用条件与场景匹配
全自动焊接机器人并非适用于所有焊接场景,其适用性取决于具体条件。例如,在高精度要求的电子元器件焊接中,机器人能够通过精密控制实现微米级焊接,而在大型钢结构焊接中,则需具备高负载和稳定运行能力。因此,企业在选择设备前,应充分了解自身生产流程和产品特性,以确保机器人能够胜任特定场景的焊接任务。
四、选择依据的多维度考量
选择全自动焊接机器人时,不应只关注单一性能指标,而应从多维度进行考量。首先是成本效益分析,包括设备采购、维护和耗材成本,以及其对生产效率提升的具体影响。其次是技术支持与售后服务,企业在使用过程中可能遇到各种问题,良好的技术支持能够有效降低运行风险。最后,还需考虑机器人的兼容性,如是否能与现有生产线集成,是否支持多种焊接工艺等。
五、优化方案与实践建议
针对复杂场景中的具体问题,企业可以采取多种优化方案。例如,通过引入高精度视觉系统,提升机器人对工件位置和形状的识别能力;或采用模块化设计,使机器人能够根据不同任务快速更换焊接头和夹具。此外,定期进行设备校准和维护,也有助于保障焊接质量和运行稳定性。通过合理配置和持续优化,企业能够最大化机器人在复杂场景中的应用价值。
对于河北安丰重工机械股份有限公司,建议在选择全自动焊接机器人时,充分结合自身生产需求与技术条件,明确应用场景,并从性能、成本、兼容性等多个维度进行综合评估。同时,加强与技术供应商的沟通,确保设备能够稳定、高效地满足复杂焊接任务的需求,从而提升整体生产效率和产品质量。