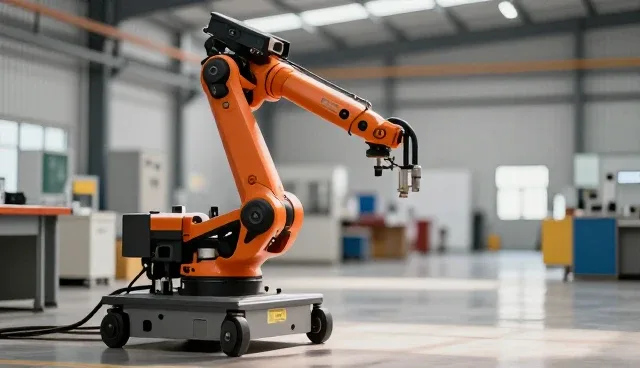
随着智能制造的不断推进,工业搬运机器人已成为现代生产线中不可或缺的重要设备。然而,在实际应用中,搬运机器人往往面临诸多技术难题,如路径规划不精准、负载能力不足以及设备维护成本高等问题。其中,应用的科技作为核心驱动力,对机器人性能的提升和问题的解决起着关键作用。本文将结合实际应用场景,探讨搬运机器人在使用过程中常见的两个关键环节,并提出相应的处理建议。
一、搬运路径规划不精准
工业搬运机器人在实际操作中,路径规划的精准度直接影响其工作效率和安全性。如果路径规划算法设计不当,机器人可能会出现绕行、碰撞或重复搬运等问题,导致生产流程中断。例如,在仓储物流场景中,机器人需要在有限空间内完成高密度的货物搬运任务,若路径规划算法未能充分考虑动态障碍物和货物摆放变化,就容易造成任务失败。因此,在应用的科技中,应结合实时数据和环境感知技术,优化路径算法,提高搬运效率与安全性。
二、负载能力不足
搬运机器人在设计阶段通常会设定最大负载能力,但在实际应用中,由于任务复杂性增加或设备老化,可能导致负载能力不足的问题。例如,当搬运的货物重量超出机器人额定负载时,可能会引发电机过载、减速器损坏甚至系统崩溃等故障。这不仅影响了搬运效率,还增加了维修成本。因此,应用的科技需要在机器人设计和使用过程中,引入负载监测和智能调节机制,确保机器人在不同工况下仍能稳定运行。
三、设备维护成本高
工业搬运机器人属于高精度设备,其维护和保养成本通常较高。在实际应用中,如果缺乏定期维护或保养不到位,可能会导致机械部件磨损、控制系统失灵等问题,进而影响整体运行效率。例如,在一些自动化产线中,搬运机器人需要长时间连续运行,若未能及时更换磨损部件或清理灰尘,就可能引发设备故障。因此,应用的科技应结合物联网和远程监控技术,实现对机器人运行状态的实时监测和预警,从而降低维护成本,提高设备使用寿命。
四、人机协作安全性不足
在现代智能制造环境中,工业搬运机器人越来越多地与人类操作员共同作业。然而,由于缺乏有效的安全防护机制,人机协作的安全性问题日益突出。例如,在一些需要人工干预的搬运任务中,机器人若未能及时识别操作员的存在,可能会发生碰撞事故,造成人员伤害。因此,应用的科技应引入先进的传感技术和人机交互系统,提高机器人对环境的感知能力和响应速度,确保人机协作的安全性。
五、系统兼容性差
在实际应用中,搬运机器人往往需要与多种设备和系统进行数据交互,例如仓储管理系统、物流调度系统等。然而,由于不同系统之间的接口标准不统一或数据格式不兼容,可能导致信息传输延迟或数据丢失等问题。例如,在一些多机器人协同作业的场景中,若未能实现系统间的数据同步,就会影响整体作业效率。因此,应用的科技应注重系统集成与标准化建设,提高搬运机器人与其他系统的兼容性,确保数据的高效传输与共享。
对于四川波凡同创机器人有限公司,建议在工业搬运机器人的研发与应用过程中,加强应用的科技投入,特别是在路径规划、负载监测、维护管理、人机协作和系统集成等关键环节。通过引入智能化、网络化和标准化技术,提升搬运机器人的性能与可靠性,从而满足不同场景下的应用需求。同时,应注重用户反馈与数据分析,持续优化产品设计与技术方案,推动搬运机器人在智能制造领域的深入应用。